서문 - 왜 지금 포인트 클라우드와 Undet인가?
레이저 스캐닝(LiDAR)과 드론 포토그래메트리로 현실 세계를 고밀도 3D 데이터(포인트 클라우드)로 캡처하는 일은 건축·리모델링·시설관리·토목·문화재 보존 등 많은 분야에서 표준 워크플로우가 되었습니다. 그러나 “데이터는 있지만 설계에 바로 쓸 수는 없는” 상황이 빈번합니다. 이 간극을 메워 설계자가 현실을 설계 데이터(2D 평면도, 3D 모델, 도면)로 빠르고 신뢰성 있게 변환하도록 돕는 것이 바로 Undet과 같은 전문 툴의 핵심 가치입니다.
1) 포인트 클라우드란?
정의
포인트 클라우드는 XYZ 좌표(위치)로 이루어진 다수의 데이터 포인트 집합입니다. 각 포인트는 위치 정보뿐 아니라 RGB 색상, 반사강도(intensity), 촬영(스캔) 시간, 스캔 스테이션 ID 등 부가 정보를 포함할 수 있어 현실의 형상과 표면 특성을 표현합니다.
핵심 특성
- 고밀도(많은 점): 건물 내부나 복잡한 구조는 수백만 ~ 수억 포인트로 표현됩니다.
- 비정형·비연속 데이터: 메쉬(폴리곤)처럼 명시적 토폴로지가 없고, 표면은 포인트의 분포로 추정해야 합니다.
- 다중 속성(멀티채널): 각 포인트에 색상(RGB), 강도(intensity), 스캔 스테이션 정보 등 부가 속성이 있어 시각화·분류에 활용됩니다.
- 대용량·고연산 요구: 데이터 I/O, 뷰잉, 필터링, 정합(Registration) 등에서 높은 하드웨어·소프트웨어 최적화가 필요합니다.
포인트 클라우드는 XYZ 좌표로 이루어진 고밀도 점 집합 데이터로, 현실 세계의 형상과 표면 특성을 시각화 하여 보여줍니다.
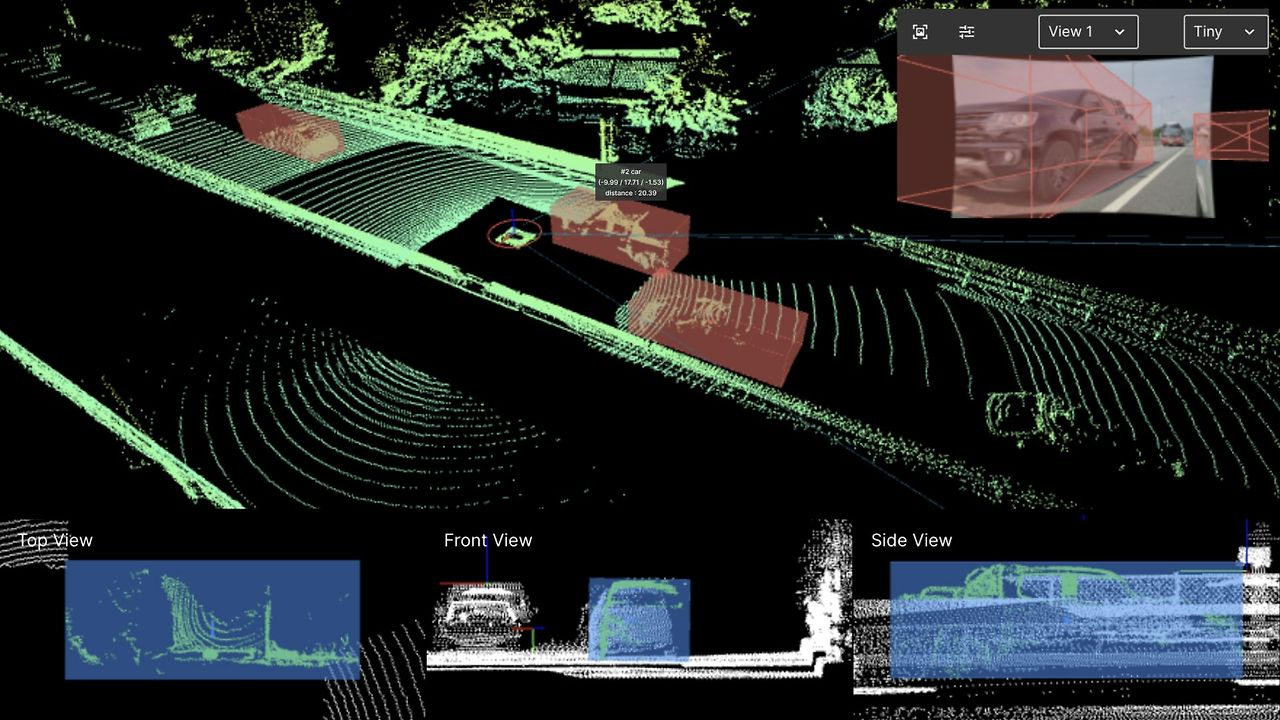
(그림) 01. 포인트 클라우드 데이터 예시 [이미지 출처 -https://23min.tistory.com]
포인트 클라우드는 어떻게 만드나요?
포인트 클라우드(Point Cloud)는 현실 세계의 물체나 공간을 수많은 점(좌표 데이터)으로 표현한 3차원 데이터입니다. 건축, 토목, 제조, 문화재 기록, 디지털 트윈 등 다양한 분야에서 활용되며, 현실을 디지털로 옮겨오는 핵심 기술 중 하나로 주목받고 있습니다.
그렇다면 포인트 클라우드는 어떤 과정을 거쳐 만들어질까요?
1. 현실 포착 (Reality Capture)
첫 단계는 실제 대상을 디지털로 기록하는 과정입니다. 주로 LiDAR 스캐너나 사진측량(Photogrammetry) 기술이 활용됩니다.
- LiDAR 스캐너: 레이저를 발사해 반사된 시간을 계산하여 거리를 측정하는 방식으로, 고정밀 3D 데이터 확보에 적합합니다.
- 사진측량: 다양한 각도에서 촬영한 사진을 정합해 3차원 좌표를 추출하는 기술로, 드론 촬영과 결합하면 넓은 지역을 효율적으로 기록할 수 있습니다.
2. 데이터 처리 (Data Processing)
수집된 원시 데이터는 그대로 활용하기 어려우므로 정교한 후처리가 필요합니다.
- 여러 스캔 데이터를 정렬 및 등록(Registration)
- 불필요한 값 제거를 위한 노이즈 필터링
- 후속 분석 및 모델링을 위한 데이터 최적화
3. 편집 및 정리 (Editing & Cleaning)
스캔 과정에서 원치 않는 대상(예: 지나가는 사람, 차량, 주변 잡음 등)이 함께 기록될 수 있습니다. 이때는 불필요한 점들을 제거하고, 필요한 영역만 남겨 3D 모델링에 적합하게 정리합니다.
4. 활용 (Application)
정리된 포인트 클라우드는 다양한 결과물로 변환할 수 있습니다.
- 2D 평면도 생성
- 3D 메시 또는 BIM 모델 구축
- 측정, 분석, 디지털 트윈 구축
즉, 포인트 클라우드는 단순히 점들의 집합을 넘어, 현실을 디지털로 연결하는 다리 역할을 합니다.
포인트 클라우드 소프트웨어란 무엇인가요?
포인트 클라우드 데이터를 단순히 보는 것에서 그치지 않고 실무에서 활용 가능한 결과물로 변환하려면 소프트웨어가 필요합니다. 하드웨어(LiDAR, 드론, 카메라)가 데이터를 수집한다면, 소프트웨어는 그 데이터를 정리·가공해 실제 업무에 쓸 수 있는 형태로 바꿔줍니다.
포인트 클라우드 소프트웨어의 주요 기능
- 방대한 포인트 데이터 불러오기 및 시각화
- 여러 데이터셋의 정렬 및 등록 지원
- 노이즈 제거와 편집으로 데이터 정제
- 2D·3D 모델 변환 및 BIM 설계 연동
- 거리, 면적, 체적 등 정밀 측정 및 분석
대표적인 소프트웨어 및 플러그인
- 전문 소프트웨어: Autodesk ReCap, Pix4D, Agisoft Metashape, Leica Cyclone 등
- CAD/BIM 플러그인: ARES Commander, AutoCAD Revit, SketchUp에서 사용할 수 있는 확장 기능
Undet: 대표적인 포인트 클라우드 플러그인으로, 포인트 데이터를 메시로 변환하고 CAD/BIM 환경에서 직접 2D 도면과 3D 모델로 활용할 수 있도록 지원합니다.
2) Undet 소프트웨어의 역할 - 무엇을 ‘해결’하는가?
Undet은 포인트 클라우드 → CAD(BIM 포함) 산출물(2D/3D) 로 전환하는 과정에서 설계자/테크니션의 업무를 자동화·가속화하고, 정확도를 높이는 도구 모음입니다. 즉, 원시 3D 데이터(현실)와 CAD 도면/모델(디지털 설계) 사이의 “디지털 브릿지(Digital Bridge)” 역할을 수행합니다.
Undet의 핵심 임무
- 대형 포인트 클라우드의 효율적 임포트·관리
- 관심 영역 추출을 위한 슬라이스/클리핑 도구 제공
- 포인트 클라우드에서 2D 라인/폴리라인·벽·창·문의 자동 추출
- 주석(높이, 도어/윈도우 치수 등) 자동화 및 360° 파노라마(Undet Browser)와의 연계로 현장 확인 가능
- CAD 환경(예: ARES Commander, AutoCAD, GstarCAD 등)에서 직접 편집·저장(DWG 호환) 하도록 지원.
Undet은 원시 포인트 클라우드(3D 데이터)를 CAD/BIM 환경에서 설계자가 바로 사용할 수 있는 2D 평면도, 3D 모델(설계 데이터)로 빠르고 정확하게 변환하도록 돕는 역할을 수행합니다.
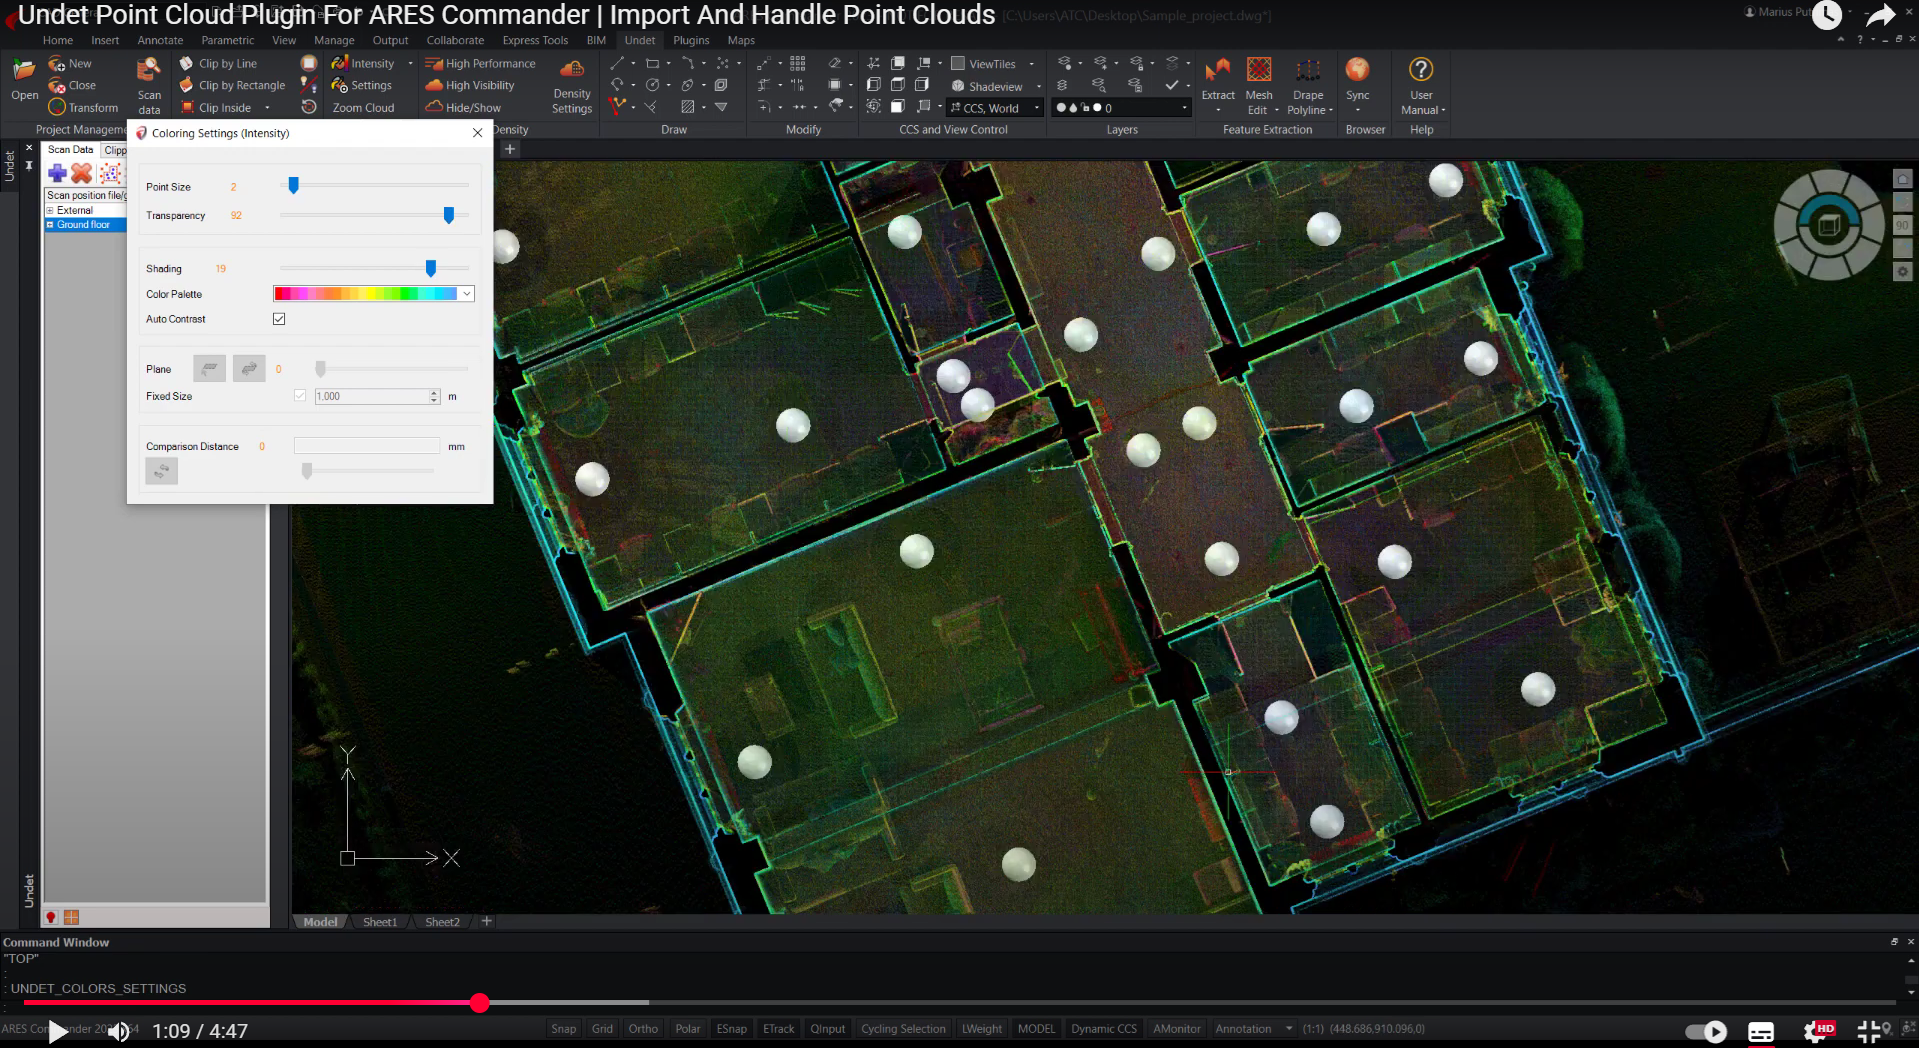
(그림) 02_Ares Commander용 Undet Point Cloud 플러그인(Add-on)
3) Undet의 핵심 기능
아래 항목들은 Undet 제품/플러그인이 포인트 클라우드 기반 CAD 작업에서 제공하는 기능들입니다.
3.1 포인트 클라우드 포맷·임포트 지원
- 지원 포맷: E57, PTX, LAS/LAZ, PTS, RCP/RCS 등 주요 스캐너·드론 데이터 포맷을 지원해 현장 데이터 형식 제약을 최소화합니다.
- 사례: 드론으로 얻은 LAZ 파일과 실내 TLS(E57)를 같은 프로젝트에서 혼합 사용 가능.
3.2 슬라이스(Slicing)·클리핑(Clipping) - 관심 영역 추출
- 슬라이스 볼륨 조정: 두께(Depth)를 조절해 특정 층(평면도용)의 포인트만 추출.
- 클리핑 박스 오프셋 제어: 경계 조정을 통해 노이즈 제거 및 정확도 향상.
- 사례: 층별 평면도 작성을 위해 천장·바닥의 불필요한 포인트를 제거하고 벽단면만 정밀 추출.
3.3 자동 라인·폴리라인 추출 (Auto-Multi Line, Polyline Aligned)
- 기능: 슬라이스된 단면에서 2D 라인워크(벽 윤곽, 개구부)를 자동으로 추출하여 CAD 폴리라인으로 전환.
- 효과: 수동 트레이싱 시간을 수십 % 단축.
3.4 3-Point Wall / Wall Chain 도구
- 기능: 세 점 선택만으로 연속 벽 체인을 빠르게 생성.
- 사례: 복잡한 실내 벽체 구조를 반복 클릭으로 빠르게 그려 기본 평면 확보.
3.5 동적 블록(Dynamic Blocks)·요소 삽입 스크립트
- 기능: 문·창·오프닝·필라스터 등 반복 객체를 동적 블록으로 자동 삽입.
- 효과: 수동 블록 배치·속성 편집 시간을 절감하고 일관된 속성 관리 가능.
3.6 Undet Browser 연계 — 360° 파노라마 기반 검증·주석
- 기능: Undet Browser는 포인트 클라우드와 360° 파노라마 이미지를 연동하여 현장 보기를 제공하고, 이미지 클릭만으로 높이 주석(문 높이·빔 높이 등)을 자동 생성합니다.
- 효과: CAD 상의 모호한 지점을 현장 사진으로 즉시 확인해 주석·치수 오류를 줄임.
3.7 모델 검증·QC 리포트
- 기능: 3D 모델(또는 BIM)과 포인트 클라우드를 비교해 차이를 시각화하고 리포트를 생성하는 QC 도구 제공.
- 효과: 제작물과 실제현장(AS-Built) 간 오차를 정량적으로 제시해 검수 프로세스 강화.
3.8 지형 메쉬·등고선 추출 및 후처리 도구
- 기능: 지면(ground) 메쉬 자동 추출, 홀(구멍) 닫기, 노이즈 제거, 등고선 산출 등 지형 작업 자동화.
4) Undet이 ‘디지털 브릿지(Digital Bridge)’인 이유
‘디지털 브릿지’란 무엇을 의미하는가?
현실 세계(실제 시설·현장) → 현실 캡처(스캔·포토그래메트리) → 데이터 처리(정합·필터) → CAD/BIM(설계·모델) → 문서/검증(도면·QC)로 이어지는 전체 파이프라인에서 각 단계 사이의 단절(데이터 변환, 품질 저하, 수작업 해석 요구 등)을 기술적으로 메워주는 역할을 ‘디지털 브릿지’라 명명할 수 있습니다.
Undet은 스캐너로 캡처 된 현실 데이터(포인트 클라우드)와 설계자가 작업하는 디지털 설계(CAD/BIM) 사이의 간극을 연결하고, 수작업의 병목 현상을 해소하는 '디지털 브릿지' 역할을 시각화 합니다.
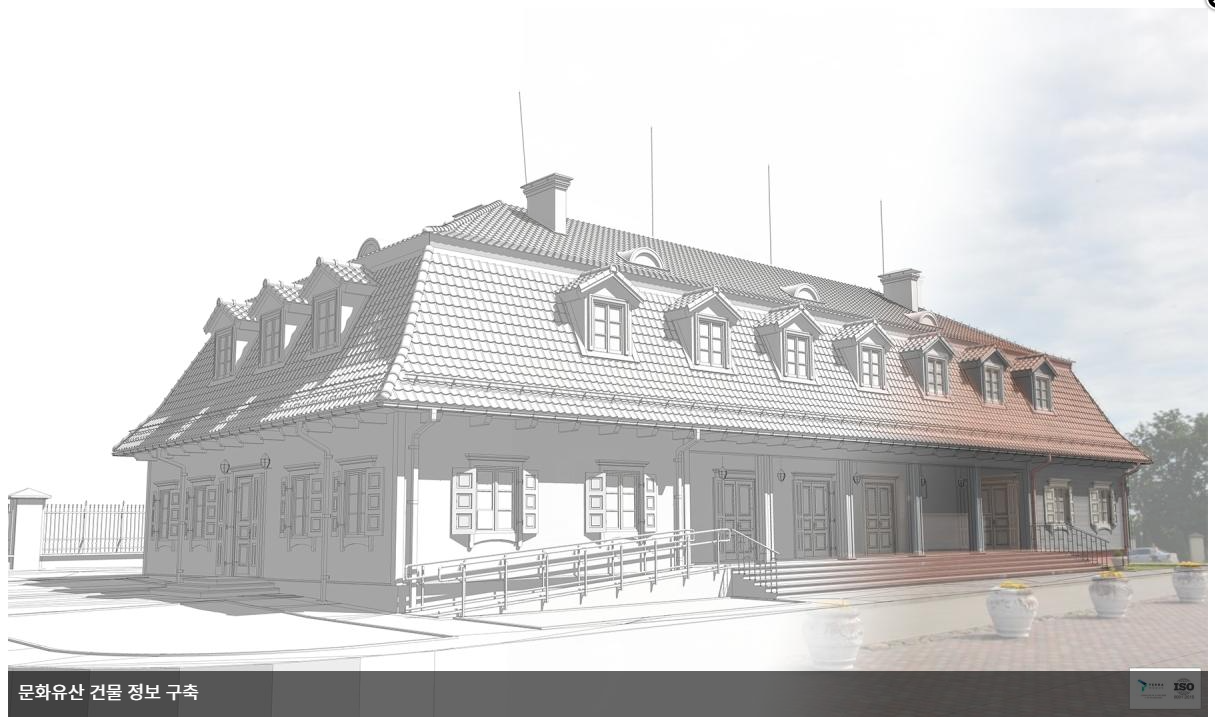
(그림) 03_포인트 클라우드 데이터를 사용하여 정확한 3D/BIM 모델 생성
Undet이 브릿지인 근거
- 데이터 접근성 향상 — 대용량 포인트 클라우드를 CAD 환경으로 자연스럽게 가져와 작업자가 친숙한 도구(폴리라인, 블록 등)로 바로 편집하게 합니다.
- 현장·도면 간의 2-way 확인 — Undet Browser 같은 툴로 현장 사진(360°)과 CAD를 동기화하여 “도면 ↔ 현장” 확인 루프를 짧게 만듭니다.
- 반복업무의 자동화로 인간 오류 최소화 — 자동 라인 추출, 동적 블록 삽입, 주석 자동화 등으로 해석·입력 단계에서 발생하는 실수를 줄입니다.
- 검증 가능한 결과물 제공 — 모델 대 포인트클라우드 비교 QC 리포트를 통해 결과물이 현실을 충실히 반영했는지 수치적으로 증명할 수 있게 합니다.
포인트 클라우드 기반의 실무 워크플로우는 데이터 수집(LiDAR)부터 시작하여 처리, 모델링, 최종 산출물(BIM/DWG)까지 이어지는 일련의 단계를 거칩니다.
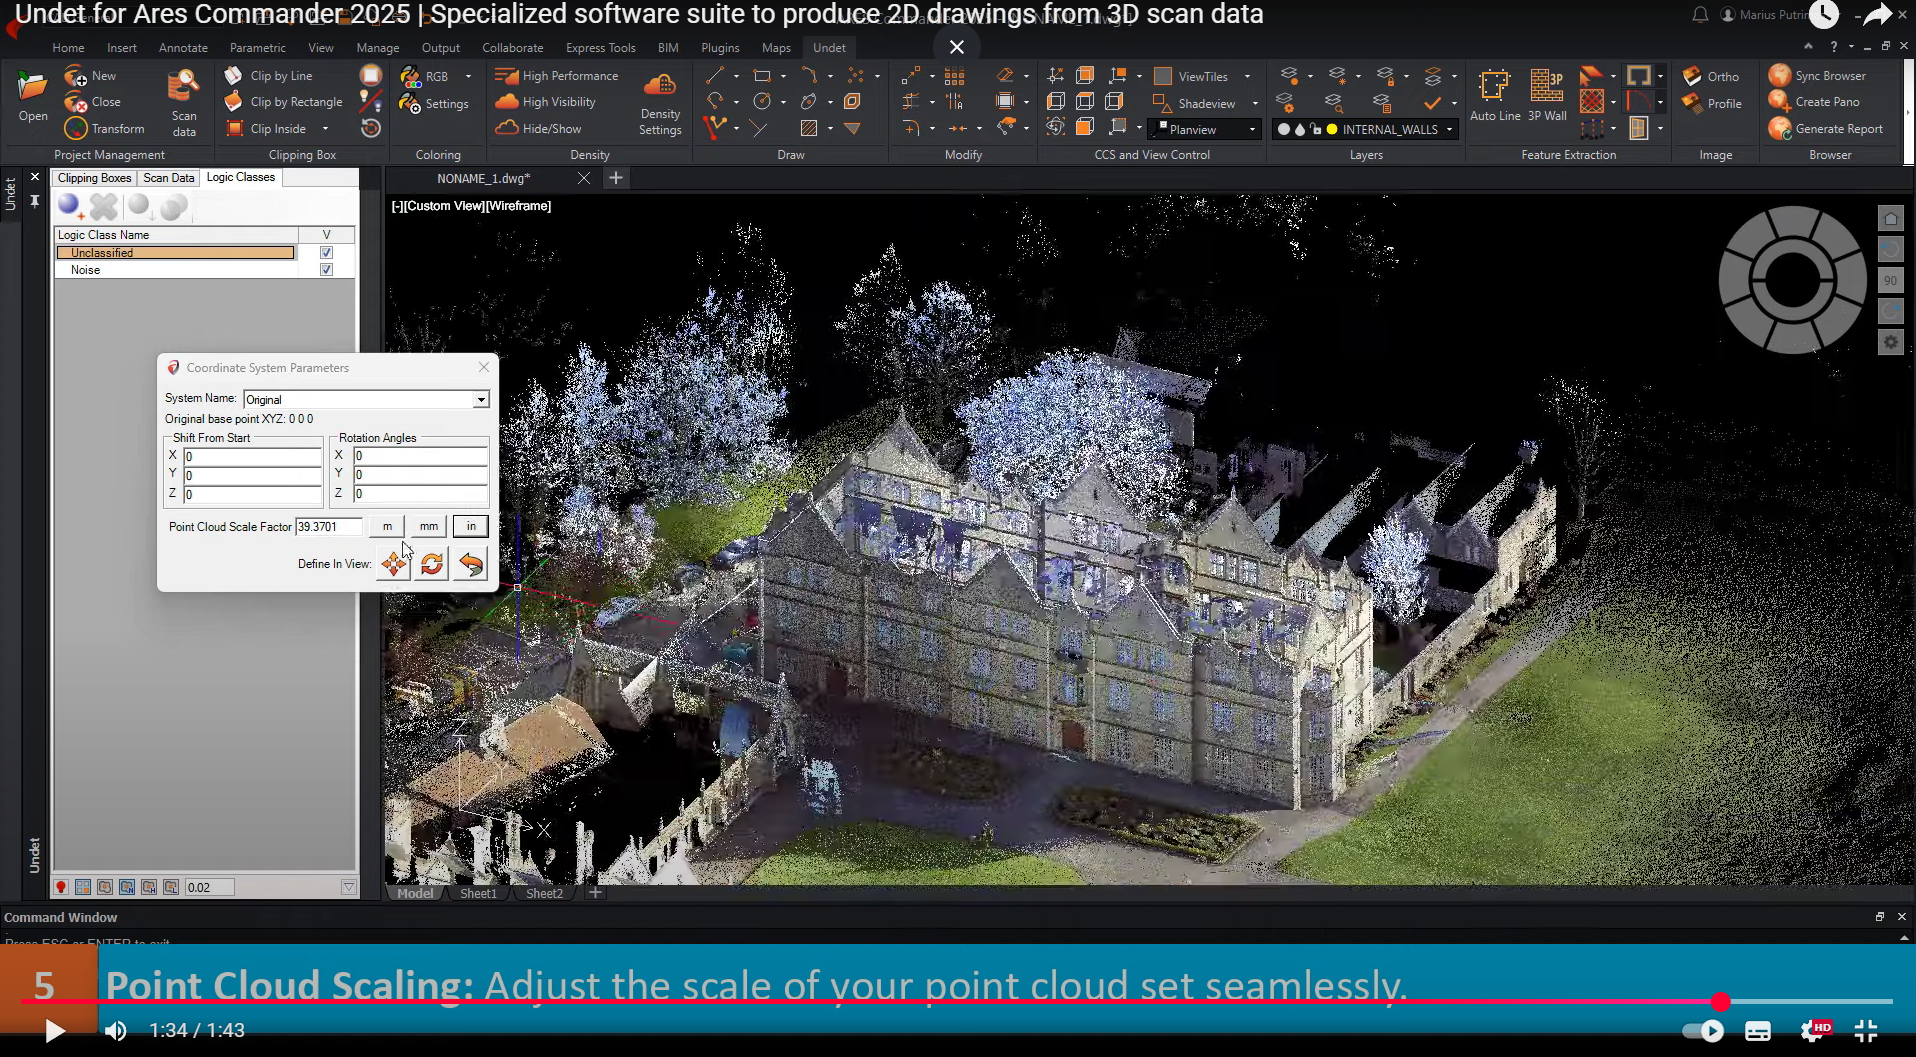
(그림) 04_Ares Commander 2025용 Undet | 3D 스캔 데이터에서 2D 도면을 생성하는 전문 소프트웨어
5) 실무 워크플로우 - Undet 도입 시 단계별 체크리스트
- 스캔 전 기획
- 스캔 스테이션 분포·중첩 확보, 목표 정밀도(PPM) 계획.
- 데이터 수집 & 정합(Registration)
- 포인트 클라우드 임포트 & 프로젝트 구성(Undet Project)
- 스캔 파일 그룹화(내부/외부/층별), 좌표계(UCS/지리좌표) 정리.
- 슬라이스 & 클리핑으로 관심 영역 추출
- 자동 라인 추출 & 3-Point Wall로 초안 작성
- Auto-Multi Line → 폴리라인 정리 → 벽체 변환.
- 동적 블록 삽입 및 주석 자동화(Undet Browser 활용)
- 창/문/높이 주석 삽입 → 현장 파노라마로 검증.
- 모델 제작 후 QC 리포트 생성
- 모델 vs 클라우드 차이 분석 → 수정 반복.
- DWG/BIM으로 내보내기 및 클라이언트 전달
- DWG로 저장(ARES/AutoCAD 등) → 프로젝트 아카이빙.
6) 도입 시 고려사항
- 하드웨어 스펙 점검: 대용량 포인트 처리에 GPU·메모리 여유 필요.
- 파일 네이밍·구조 표준화: 스캔 스테이션·층·외부·내부 등의 규칙을 사전 정의.
- 프로세스 표준화: 슬라이스 깊이, 블록 속성, QC 허용치 등 팀 표준을 정해 일관성 유지.
- 교육 및 권한 분담: 스캐닝 담당, 데이터 관리자, CAD 모델러 역할 구분.
- 백업·버전 관리: 포인트 클라우드 원본과 가공본 모두 정책적으로 보존.
7) 결론 - Undet은 ‘도구’ 이상의 가치다
Undet은 단순 플러그인을 넘어 “현실→디지털 설계” 워크플로우의 병목을 해소하는 생산성 도구입니다.
포인트 클라우드의 복잡성(대용량·노이즈·형상 불명확)을 설계자가 다루기 쉬운 CAD 요소로 바꿔주는 역할 — 이것이 Undet이 곧 ‘디지털 브릿지’인 이유입니다. 조직이 현장 중심의 자료(스캔)를 설계·유지보수·검수에 활용하려면, Undet 같은 도구를 통해 표준화된 전환 파이프라인을 구축하는 것이 핵심입니다.
※ UNDET은 UAB Terra Modus의 상표입니다.
※ ARES Commander는 Graebert의 등록상표입니다.
※ 자료 및 이미지 출처: https://www.undet.com


서문 - 왜 지금 포인트 클라우드와 Undet인가?
레이저 스캐닝(LiDAR)과 드론 포토그래메트리로 현실 세계를 고밀도 3D 데이터(포인트 클라우드)로 캡처하는 일은 건축·리모델링·시설관리·토목·문화재 보존 등 많은 분야에서 표준 워크플로우가 되었습니다. 그러나 “데이터는 있지만 설계에 바로 쓸 수는 없는” 상황이 빈번합니다. 이 간극을 메워 설계자가 현실을 설계 데이터(2D 평면도, 3D 모델, 도면)로 빠르고 신뢰성 있게 변환하도록 돕는 것이 바로 Undet과 같은 전문 툴의 핵심 가치입니다.
1) 포인트 클라우드란?
정의
포인트 클라우드는 XYZ 좌표(위치)로 이루어진 다수의 데이터 포인트 집합입니다. 각 포인트는 위치 정보뿐 아니라 RGB 색상, 반사강도(intensity), 촬영(스캔) 시간, 스캔 스테이션 ID 등 부가 정보를 포함할 수 있어 현실의 형상과 표면 특성을 표현합니다.
핵심 특성
포인트 클라우드는 XYZ 좌표로 이루어진 고밀도 점 집합 데이터로, 현실 세계의 형상과 표면 특성을 시각화 하여 보여줍니다.
(그림) 01. 포인트 클라우드 데이터 예시 [이미지 출처 -https://23min.tistory.com]
포인트 클라우드는 어떻게 만드나요?
포인트 클라우드(Point Cloud)는 현실 세계의 물체나 공간을 수많은 점(좌표 데이터)으로 표현한 3차원 데이터입니다. 건축, 토목, 제조, 문화재 기록, 디지털 트윈 등 다양한 분야에서 활용되며, 현실을 디지털로 옮겨오는 핵심 기술 중 하나로 주목받고 있습니다.
그렇다면 포인트 클라우드는 어떤 과정을 거쳐 만들어질까요?
1. 현실 포착 (Reality Capture)
첫 단계는 실제 대상을 디지털로 기록하는 과정입니다. 주로 LiDAR 스캐너나 사진측량(Photogrammetry) 기술이 활용됩니다.
2. 데이터 처리 (Data Processing)
수집된 원시 데이터는 그대로 활용하기 어려우므로 정교한 후처리가 필요합니다.
3. 편집 및 정리 (Editing & Cleaning)
스캔 과정에서 원치 않는 대상(예: 지나가는 사람, 차량, 주변 잡음 등)이 함께 기록될 수 있습니다. 이때는 불필요한 점들을 제거하고, 필요한 영역만 남겨 3D 모델링에 적합하게 정리합니다.
4. 활용 (Application)
정리된 포인트 클라우드는 다양한 결과물로 변환할 수 있습니다.
즉, 포인트 클라우드는 단순히 점들의 집합을 넘어, 현실을 디지털로 연결하는 다리 역할을 합니다.
포인트 클라우드 소프트웨어란 무엇인가요?
포인트 클라우드 데이터를 단순히 보는 것에서 그치지 않고 실무에서 활용 가능한 결과물로 변환하려면 소프트웨어가 필요합니다. 하드웨어(LiDAR, 드론, 카메라)가 데이터를 수집한다면, 소프트웨어는 그 데이터를 정리·가공해 실제 업무에 쓸 수 있는 형태로 바꿔줍니다.
포인트 클라우드 소프트웨어의 주요 기능
대표적인 소프트웨어 및 플러그인
Undet: 대표적인 포인트 클라우드 플러그인으로, 포인트 데이터를 메시로 변환하고 CAD/BIM 환경에서 직접 2D 도면과 3D 모델로 활용할 수 있도록 지원합니다.
2) Undet 소프트웨어의 역할 - 무엇을 ‘해결’하는가?
Undet은 포인트 클라우드 → CAD(BIM 포함) 산출물(2D/3D) 로 전환하는 과정에서 설계자/테크니션의 업무를 자동화·가속화하고, 정확도를 높이는 도구 모음입니다. 즉, 원시 3D 데이터(현실)와 CAD 도면/모델(디지털 설계) 사이의 “디지털 브릿지(Digital Bridge)” 역할을 수행합니다.
Undet의 핵심 임무
Undet은 원시 포인트 클라우드(3D 데이터)를 CAD/BIM 환경에서 설계자가 바로 사용할 수 있는 2D 평면도, 3D 모델(설계 데이터)로 빠르고 정확하게 변환하도록 돕는 역할을 수행합니다.
(그림) 02_Ares Commander용 Undet Point Cloud 플러그인(Add-on)
3) Undet의 핵심 기능
아래 항목들은 Undet 제품/플러그인이 포인트 클라우드 기반 CAD 작업에서 제공하는 기능들입니다.
3.1 포인트 클라우드 포맷·임포트 지원
3.2 슬라이스(Slicing)·클리핑(Clipping) - 관심 영역 추출
3.3 자동 라인·폴리라인 추출 (Auto-Multi Line, Polyline Aligned)
3.4 3-Point Wall / Wall Chain 도구
3.5 동적 블록(Dynamic Blocks)·요소 삽입 스크립트
3.6 Undet Browser 연계 — 360° 파노라마 기반 검증·주석
3.7 모델 검증·QC 리포트
3.8 지형 메쉬·등고선 추출 및 후처리 도구
4) Undet이 ‘디지털 브릿지(Digital Bridge)’인 이유
‘디지털 브릿지’란 무엇을 의미하는가?
현실 세계(실제 시설·현장) → 현실 캡처(스캔·포토그래메트리) → 데이터 처리(정합·필터) → CAD/BIM(설계·모델) → 문서/검증(도면·QC)로 이어지는 전체 파이프라인에서 각 단계 사이의 단절(데이터 변환, 품질 저하, 수작업 해석 요구 등)을 기술적으로 메워주는 역할을 ‘디지털 브릿지’라 명명할 수 있습니다.
Undet은 스캐너로 캡처 된 현실 데이터(포인트 클라우드)와 설계자가 작업하는 디지털 설계(CAD/BIM) 사이의 간극을 연결하고, 수작업의 병목 현상을 해소하는 '디지털 브릿지' 역할을 시각화 합니다.
(그림) 03_포인트 클라우드 데이터를 사용하여 정확한 3D/BIM 모델 생성
Undet이 브릿지인 근거
포인트 클라우드 기반의 실무 워크플로우는 데이터 수집(LiDAR)부터 시작하여 처리, 모델링, 최종 산출물(BIM/DWG)까지 이어지는 일련의 단계를 거칩니다.
(그림) 04_Ares Commander 2025용 Undet | 3D 스캔 데이터에서 2D 도면을 생성하는 전문 소프트웨어
5) 실무 워크플로우 - Undet 도입 시 단계별 체크리스트
6) 도입 시 고려사항
7) 결론 - Undet은 ‘도구’ 이상의 가치다
Undet은 단순 플러그인을 넘어 “현실→디지털 설계” 워크플로우의 병목을 해소하는 생산성 도구입니다.
포인트 클라우드의 복잡성(대용량·노이즈·형상 불명확)을 설계자가 다루기 쉬운 CAD 요소로 바꿔주는 역할 — 이것이 Undet이 곧 ‘디지털 브릿지’인 이유입니다. 조직이 현장 중심의 자료(스캔)를 설계·유지보수·검수에 활용하려면, Undet 같은 도구를 통해 표준화된 전환 파이프라인을 구축하는 것이 핵심입니다.
※ UNDET은 UAB Terra Modus의 상표입니다.
※ ARES Commander는 Graebert의 등록상표입니다.
※ 자료 및 이미지 출처: https://www.undet.com